开发日志
开发日志 #4:通过能力提升解决低速越障问题
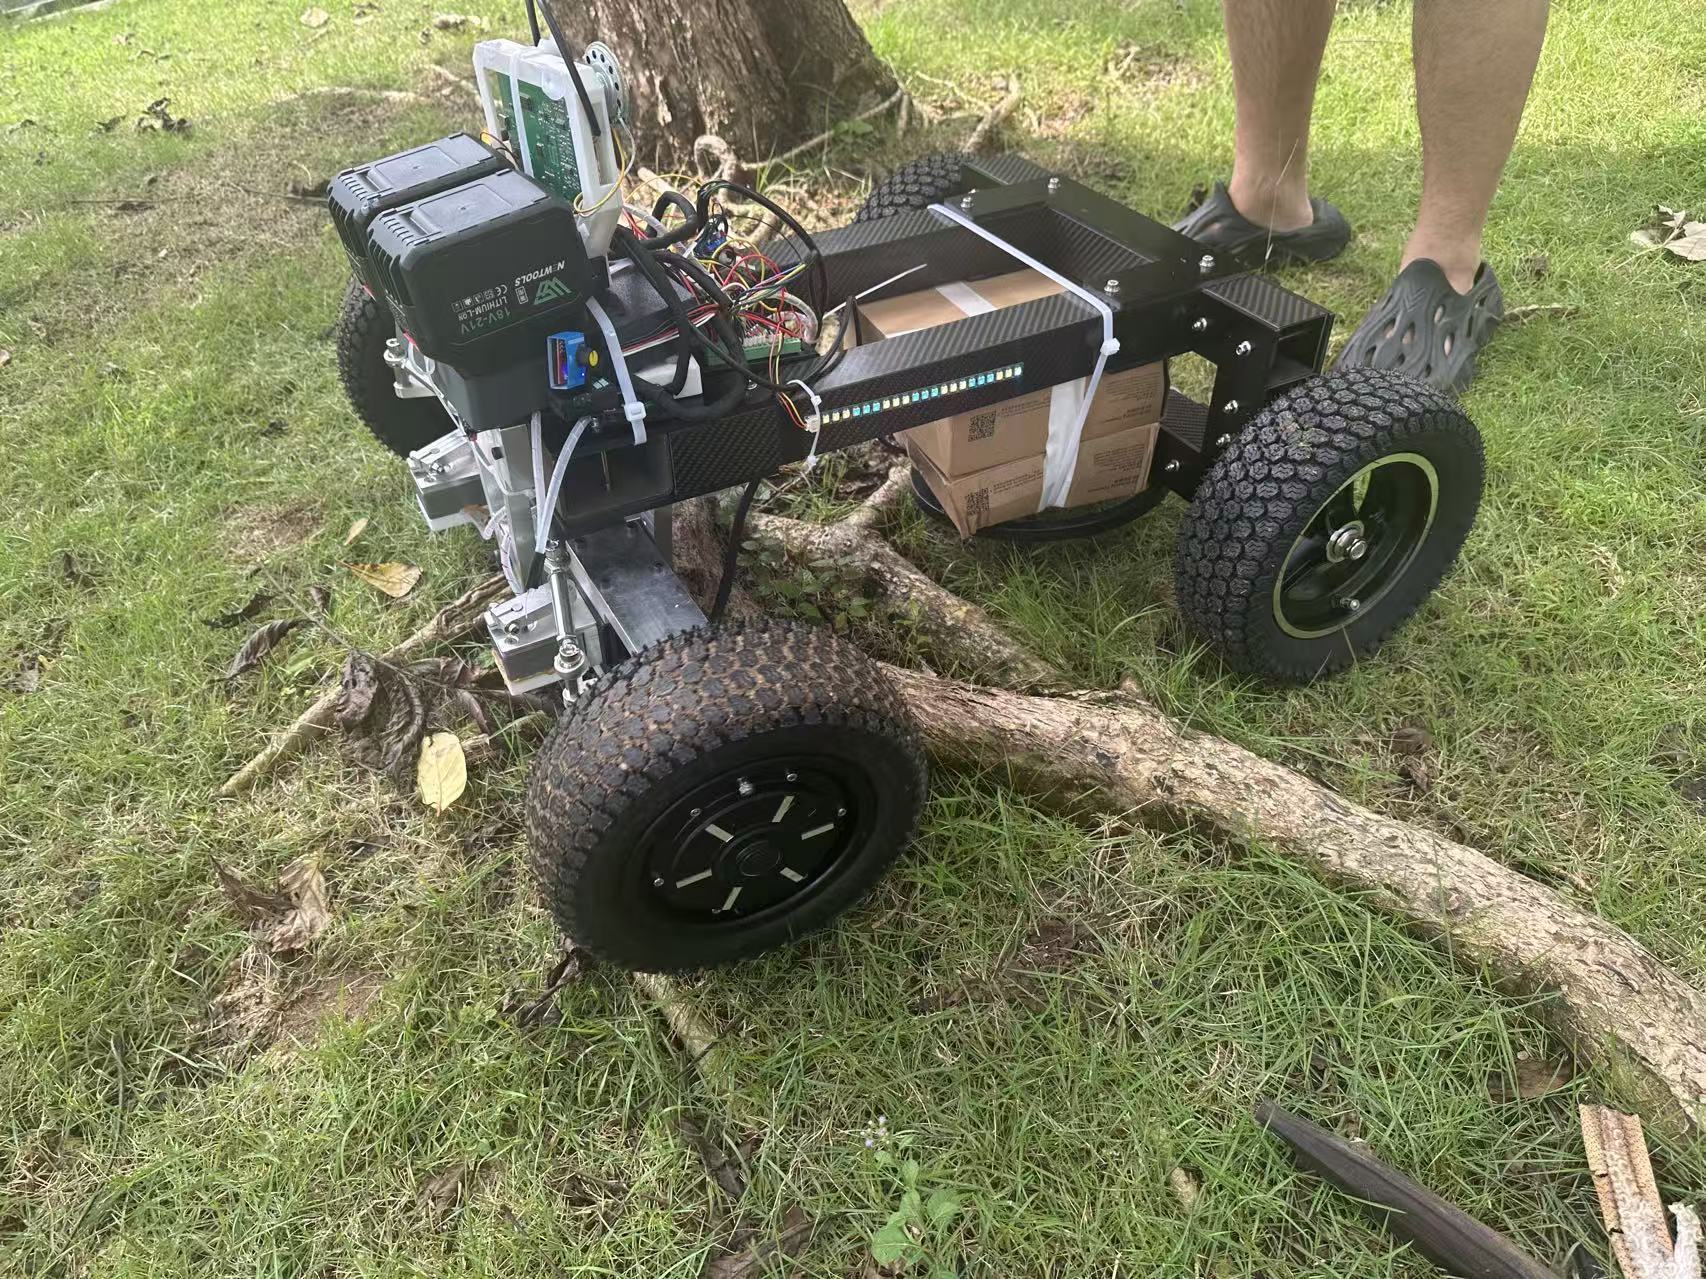
解决了金属探测干扰问题之后,我们把注意力转向低速测试中暴露出的新问题:探测车在缓慢移动时难以越过障碍。这篇日志记录我们的发现与改进措施。
观察到的问题
在起伏地形的受控测试中,第二代原型车在中速下表现良好,但在缓慢越过石块、树根和小坡时却吃力。低速时,探测车有时会失去动力,无法爬上本应在其能力范围内的障碍。这值得重视,因为精准的慢速移动是完成完整扫描的前提。
排查发现
我们排查了两个可能原因:动力输出与控制算法。动力方面,电机在低转速下的输出扭矩不足以在起伏地面上维持牵引力。算法方面,低速时的速度控制环过于保守,导致探测车遇到阻力时油门响应延迟。
改进措施
我们在两方面做了调整。第一,重新标定电机驱动参数,让全速度区间——尤其是低速段——的扭矩输出更一致。第二,更新速度控制算法,使其对负载突变响应更快,并加入一条针对低速的补偿曲线,避免在坡道或障碍前减速。
结果
现在探测车在低速越障时可靠得多。在混合地形的反复测试中,它能爬上小石块和不平整地面,既不掉速也不偏离既定路线。这一改进在慢速扫描过程中尤其明显——那正是最看重稳定性与准确度的场景。
后续计划
这个问题解决之后,第二代原型车就可以做第一次完整的户外实测了。我们会评估整套系统 —— 包括机动性、探测和记录数据的能力 —— 尽量按最接近真实寻宝的条件来跑。等实测结束,我们会把结果发在这里。